Fondateur de l’IRCAD (Institut de recherche contre les cancers de l’appareil digestif), créé à Strasbourg en 1994, le Pr Jacques Marescaux est l’un des pionniers mondiaux de la chirurgie mini-invasive et robotique.
Fondateur de l’IRCAD (Institut de recherche contre les cancers de l’appareil digestif), créé à Strasbourg en 1994, le Pr Jacques Marescaux est l’un des pionniers mondiaux de la chirurgie mini-invasive et robotique. Le 7 septembre 2001, il réalisait l’opération Lindbergh, première intervention chirurgicale transatlantique à distance.
De cette avancée historique aux perspectives ouvertes par l’intelligence artificielle, les jumeaux numériques et la robotique autonome, il revient sur plus de trente ans d’innovations. Il évoque également les mutations de la formation chirurgicale, l’accès aux soins et l’avenir de l’hôpital public.
The European Scientist : Vous avez fondé l’IRCAD en 1994 et êtes à l’origine de plusieurs premières mondiales en chirurgie. Quel a été votre parcours ?
Jacques Marescaux : J’ai eu la chance d’être nommé professeur très jeune, à 31 ans. J’ai d’abord mené une carrière assez classique de chirurgien généraliste. Puis, en 1991, j’ai assisté à une conférence qui a profondément bouleversé ma vision de la chirurgie.
Elle était donnée par un colonel de l’armée américaine, lui-même chirurgien, qui présentait une vision de ce que pourrait être la chirurgie trente-cinq ans plus tard. Il évoquait déjà la robotique chirurgicale, l’intelligence artificielle, la réalité virtuelle… Des concepts absolument visionnaires pour l’époque !
Cette conférence a été un véritable déclic. Elle m’a donné l’idée de créer un institut consacré à ces technologies et à leur application à la chirurgie. C’est ainsi qu’est né l’IRCAD, avec l’ambition de développer ces trois grands axes d’innovation.
TES : Comment l’IRCAD a-t-il vu le jour, et comment êtes-vous parvenu à réaliser la première opération chirurgicale transatlantique ?
J. M. : À l’époque, je partageais mon activité entre la chirurgie, la recherche et les publications scientifiques. Je souhaitais créer une structure entièrement consacrée aux sciences informatiques appliquées à la chirurgie.
J’ai présenté mon projet à deux reprises, mais il a été classé dernier les deux fois ! En 1992, ces idées paraissaient complètement irréalistes. On considérait qu’elles relevaient davantage de la science-fiction que de la médecine.
J’ai alors décidé de contacter directement une grande entreprise américaine de dispositifs médicaux, United States Surgical Corporation, à New York. J’ai envoyé un fax à son président, Leon Hirsch. On m’avait pourtant prévenu qu’il n’y avait pratiquement aucune chance d’obtenir une réponse.
À ma grande surprise, dès le lendemain, j’en recevais une ! Leon Hirsch nous invitait à New York, avec des billets de Concorde et des hélicoptères pour nous conduire jusqu’au siège de son entreprise. C’est lui qui nous a apporté le premier million de dollars nécessaire à la création de l’IRCAD.
Nous avons progressivement développé nos recherches autour de la réalité virtuelle, de la reconstruction tridimensionnelle des images médicales et de la robotique.
L’un des défis qui me passionnaient était la téléchirurgie : parvenir à opérer un patient à distance avec la même précision et la même sécurité que si le chirurgien se trouvait à ses côtés.
Nous avons lancé le projet européen MASTER, avec France Télécom et deux entreprises de robotique. Notre ambition était de réaliser une intervention chirurgicale entre New York et Strasbourg.
À l’époque, nous ne disposions ni des robots adaptés ni des infrastructures de télécommunication nécessaires. Pour garantir la précision des gestes, il fallait notamment maintenir un délai de transmission inférieur à 200 millisecondes.
Il nous a fallu plusieurs années de recherche, d’expérimentations et de développement technologique. Finalement, le 7 septembre 2001, nous avons réalisé l’opération Lindbergh en 45 minutes. Les résultats ont notamment été publiés dans Nature.
C’était une première mondiale, rendue possible grâce à l’engagement de nombreux partenaires, en particulier France Télécom.
Mais les coûts de télécommunication étaient alors considérables. La location des infrastructures nécessaires aux connexions transcontinentales pouvait atteindre un million de dollars. Il était donc impossible, à cette époque, d’envisager une utilisation courante de la téléchirurgie.
De la téléchirurgie au téléproctoring : vers un accès mondial à l’expertise
TES : Vingt-cinq ans après l’opération Lindbergh, où en est la téléchirurgie ?
J. M. : Il a fallu attendre près de vingt-cinq ans pour que les interventions chirurgicales à grande distance commencent véritablement à se développer, notamment en Chine et entre différents pays.
Aujourd’hui, les progrès technologiques permettent d’envisager des applications beaucoup plus larges.
Lors de notre congrès mondial de chirurgie robotique, en 2025, nous avons organisé des interventions à distance, y compris en chirurgie cardiaque, avec des équipes situées aux États-Unis, en Chine, au Maroc et dans d’autres pays.
La principale barrière technologique a été franchie. Il reste néanmoins des défis organisationnels, réglementaires et humains.
Nous avons notamment présenté notre vision de la téléchirurgie à l’Organisation mondiale de la santé (OMS). Ces échanges ont débouché sur un protocole d’accord et sur la mise en place d’un programme international visant à faciliter l’accès à l’expertise chirurgicale dans les pays qui en ont le plus besoin.
Des chirurgiens de renommée mondiale ont accepté de consacrer bénévolement une partie de leur temps à ce programme.
On peut aujourd’hui envisager qu’un chirurgien réalise une intervention entièrement à distance. Mais, selon moi, la solution la plus prometteuse est le téléproctoring actif.
Le principe est simple : une équipe chirurgicale locale réalise l’intervention avec un robot, tandis qu’un expert, connecté à distance, l’accompagne. Il peut la conseiller, l’orienter et, si nécessaire, reprendre temporairement le contrôle des instruments.
C’est une avancée majeure, car le patient bénéficie de l’expertise d’un spécialiste international, tandis que l’équipe locale se forme progressivement. On soigne et on transmet les compétences en même temps.
Le développement de ces programmes nécessite toutefois un engagement politique fort.
Au Brésil, par exemple, nous avons inauguré un nouveau bâtiment entièrement consacré à la robotique. Les plus hautes autorités du pays étaient présentes. Quinze jours plus tard, le programme était déclaré priorité nationale, avec une enveloppe de dix millions de dollars.
C’est précisément ce type de mobilisation qui peut transformer durablement l’accès aux soins.
Télécommunications : la fibre et la 5G plutôt que le satellite ?
TES : Les progrès des télécommunications, notamment la 5G et les réseaux satellitaires comme Starlink, changent-ils la donne ?
J. M. : Ce qui compte avant tout, c’est la latence, c’est-à-dire le temps nécessaire pour transmettre un geste du chirurgien au robot et recevoir le retour visuel.
En téléchirurgie, il est essentiel de maintenir cette latence en dessous d’un certain seuil, généralement fixé autour de 200 millisecondes. Au-delà, la précision peut être compromise, avec des conséquences potentiellement graves pour le patient.
La 5G permet aujourd’hui d’obtenir d’excellents résultats, avec des latences qui peuvent se situer autour de 150 millisecondes, selon les infrastructures et les distances.
Mais il faut aussi garantir la stabilité de la connexion. Une variation brutale peut imposer l’interruption du contrôle à distance et la reprise de l’intervention par l’équipe locale.
Les infrastructures hospitalières présentent également des difficultés particulières. Certains vitrages modernes, contenant des particules métalliques, peuvent perturber la propagation des signaux. Il faut donc prévoir des réseaux adaptés à l’intérieur des établissements.
Quant aux satellites, ils constituent une perspective intéressante, mais leur fiabilité doit encore être démontrée pour ces applications extrêmement exigeantes.
Les réseaux en orbite basse, comme Starlink, offrent des performances prometteuses. Toutefois, une variation imprévisible de la latence reste problématique. En chirurgie, il ne suffit pas d’avoir une connexion rapide : elle doit être parfaitement stable.
Pour le moment, la combinaison de la fibre optique et de la 5G me semble être la solution la plus adaptée.
Chirurgie sans cicatrice : une innovation qui a transformé la robotique
TES : Vous avez également joué un rôle de pionnier dans la chirurgie sans cicatrice. Quelles avancées cette approche a-t-elle permises ?
J. M. : Dans le cadre du projet Anubis, nous avons exploré la possibilité d’opérer par les voies naturelles, sans pratiquer d’incision visible sur la peau.
Après environ 800 interventions expérimentales, nous avons réalisé les premières opérations chez des patientes.
Nous avons notamment étudié des approches permettant l’ablation de la vésicule biliaire en passant par l’estomac ou par voie transvaginale. Mais nous avons rapidement constaté que ces interventions étaient souvent plus longues et plus complexes que les techniques classiques de chirurgie mini-invasive.
Nous en avons conclu que, pour certaines indications, une très petite cicatrice représentait un compromis préférable.
En revanche, cette recherche a provoqué une véritable révolution technologique !
Pour opérer par les voies naturelles, nous avons dû imaginer de nouveaux instruments et de nouvelles plateformes chirurgicales.
Les endoscopes classiques, utilisés notamment en gastro-entérologie, n’offraient pas la liberté de mouvement indispensable aux gestes chirurgicaux. Il fallait développer des systèmes permettant de retrouver la triangulation entre les instruments.
Nous avons ainsi conçu des dispositifs mécaniques, puis travaillé sur les premiers robots d’endoscopie flexible.
Ces innovations ont ouvert la voie à de nouvelles approches thérapeutiques, notamment pour certaines tumeurs du rectum, qui peuvent désormais être traitées par voie transanale, sans recourir systématiquement à une chirurgie beaucoup plus lourde.
Elles ont également contribué au développement de la robotique endovasculaire, qui permet de guider des cathéters à l’intérieur des artères pour atteindre des zones extrêmement difficiles d’accès.
L’une des applications les plus prometteuses concerne le traitement des accidents vasculaires cérébraux.
Il a été notamment réalisé au Panama une intervention à distance destinée à retirer un caillot cérébral chez un patient hospitalisé dans une zone rurale, à environ 200 kilomètres de Panama City.
L’intervention a pu être engagée très rapidement et le patient a connu une évolution favorable.
C’est une perspective extraordinaire : permettre à des patients éloignés des grands centres spécialisés de bénéficier de traitements qui, jusqu’à présent, leur étaient difficilement accessibles.
Pour moi, c’est l’une des plus belles applications de la téléchirurgie et un axe essentiel de notre collaboration avec l’OMS.
L’intelligence artificielle bouleverse le diagnostic et les traitements
TES : Vous affirmez que l’intelligence artificielle et la robotique convergent. Comment cette évolution transforme-t-elle déjà la chirurgie ?
J. M. : L’IA est en train de transformer complètement la chirurgie, notamment dans un domaine que je connais particulièrement bien : la chirurgie digestive.
Deux évolutions majeures sont en cours.
La première concerne le diagnostic des cancers du tube digestif : œsophage, estomac, côlon et rectum.
L’intelligence artificielle est désormais intégrée à certains systèmes d’endoscopie. Elle peut attirer automatiquement l’attention du gastro-entérologue sur de très petites lésions, parfois difficiles à distinguer à l’œil nu.
C’est une avancée fondamentale, car plus une tumeur est détectée tôt, plus il devient possible de proposer un traitement limité, sans avoir à retirer une partie importante de l’organe.
Dans certaines situations, on peut ainsi enlever la lésion directement par voie endoscopique, sans cicatrice extérieure.
Le développement de ces technologies va transformer la prise en charge des tumeurs digestives diagnostiquées précocement.
La deuxième grande évolution concerne les tumeurs des organes solides, notamment le foie, le rein ou le poumon.
Grâce à l’IA, nous progressons considérablement dans la détection de petites lésions sur les scanners et les échographies.
Lorsque certaines tumeurs sont identifiées à un stade très précoce, il devient possible, selon leur nature et leur localisation, de les détruire par des techniques d’ablation utilisant la chaleur ou le froid, plutôt que de procéder à une résection chirurgicale.
Nous assistons donc à une évolution profonde : de la chirurgie ouverte à la chirurgie laparoscopique, puis robotique, et désormais vers des approches de plus en plus percutanées et interventionnelles.
L’objectif reste le même : traiter le patient avec le maximum d’efficacité et le minimum d’agression.
Cette transformation va également modifier la formation des médecins.
Les frontières entre chirurgiens, gastro-entérologues et radiologues interventionnels vont devenir de plus en plus perméables.
Le gastro-entérologue ne se limitera plus au diagnostic : son activité deviendra toujours plus interventionnelle. De son côté, le chirurgien devra maîtriser des technologies autrefois réservées à d’autres spécialités.
C’est précisément cette évolution que nous accompagnons à l’IRCAD.
L’intelligence artificielle entre dans le bloc opératoire
TES : L’inventeur et prospectiviste Ray Kurzweil évoque la « loi du retour accéléré », selon laquelle les progrès technologiques vont connaître une accélération sans précédent. Partagez-vous cette vision ?
J. M. : Absolument. Nous assistons à une accélération extraordinaire.
Je suis régulièrement en contact avec de multiples entreprises technologiques médicales à travers le monde, notamment en Chine et en Inde. Les innovations se succèdent à une vitesse impressionnante.
L’intelligence artificielle transforme déjà l’environnement du bloc opératoire.
Intégrée aux systèmes de robotique chirurgicale, elle devient capable de reconnaître automatiquement certaines structures anatomiques qu’il est essentiel de préserver pendant une intervention : vaisseaux sanguins, nerfs ou autres éléments sensibles.
Imaginez qu’au cours de l’opération, le système puisse signaler au chirurgien la présence d’un vaisseau au trajet inhabituel ou l’avertir qu’il s’approche d’une zone dangereuse.
C’est une aide considérable à la sécurité et à la précision des gestes.
La robotique transforme également l’organisation du bloc opératoire.
Nous travaillons notamment avec Kawasaki sur des robots humanoïdes capables d’automatiser certaines tâches logistiques liées à la préparation et à la gestion des instruments chirurgicaux.
Selon le type d’intervention, les préférences du chirurgien et les caractéristiques du patient, ces systèmes pourraient identifier les instruments nécessaires, organiser leur préparation et faciliter leur mise à disposition.
C’est une réponse possible à la pénurie de personnel et aux contraintes croissantes auxquelles sont confrontés les établissements de santé.
Autre évolution spectaculaire : l’automatisation progressive de certains gestes chirurgicaux.
Des systèmes expérimentaux de suture robotisée permettent déjà de définir un point de départ et un point d’arrivée, puis de confier au robot l’exécution de la suture.
Ces technologies ne sont pas encore utilisées en clinique, mais elles illustrent parfaitement la direction prise par la recherche.
Le rythme des progrès est tel qu’il devient presque impossible de suivre toutes les nouveautés !
Réalité augmentée et jumeaux numériques : préparer l’intervention avant d’opérer
TES : L’IRCAD a également été à l’avant-garde de la réalité augmentée et des jumeaux numériques. Comment ces technologies peuvent-elles transformer la pratique chirurgicale ?
J. M. : Le principe du jumeau numérique est fascinant : il consiste à créer une représentation tridimensionnelle de l’organe d’un patient à partir de ses images médicales.
Prenons l’exemple d’un cancer du foie.
Sur un scanner classique, le chirurgien doit interpréter une succession d’images en deux dimensions. Il peut être difficile d’appréhender précisément les rapports entre la tumeur, les vaisseaux et les différentes structures de l’organe.
Grâce aux technologies que nous avons développées, notamment avec la Start-Up Visible Patient, il devient possible de reconstruire un modèle tridimensionnel personnalisé.
Le chirurgien peut alors visualiser la tumeur, les artères, les veines et les structures anatomiques environnantes. Il peut analyser différentes stratégies opératoires et simuler l’intervention avant de la réaliser.
C’est cela, le jumeau numérique.
Nous travaillons sur ce concept depuis la fin des années 1990. Un article publié en 1998 dans les Annals of Surgery présentait déjà cette approche.
À l’époque, le Chairman de Stanford avait comparé notre travail à celui d’un metteur en scène : celui-ci tourne plusieurs versions d’une séquence, sélectionne les meilleures et les assemble pour obtenir le film idéal.
En chirurgie virtuelle, nous appliquons le même principe.
Nous pouvons simuler un geste, observer ses conséquences, revenir en arrière, puis recommencer jusqu’à identifier la meilleure stratégie.
À terme, l’ambition est de pouvoir transmettre cette planification à un système robotique capable d’exécuter ces gestes de manière automatisée.
L’échographie, nouvelle frontière de la réalité augmentée
TES : Ces technologies sont-elles accessibles uniquement à Strasbourg ?
J. M. : Non, les solutions développées par l’IRCAD sont notamment disponibles en Europe et aux États-Unis.
Mais nous travaillons à une nouvelle étape : utiliser l’intelligence artificielle pour reconstruire un organe en trois dimensions non plus à partir du scanner, mais directement à partir d’une échographie.
L’enjeu est considérable. Contrairement au scanner, l’échographie peut être utilisée en temps réel pendant une intervention.
L’IA pourrait ainsi permettre de visualiser les structures internes d’un organe, de repérer les vaisseaux et les tumeurs, puis de superposer ces informations à la vision du chirurgien.
C’est l’un des grands défis que nous poursuivons depuis trente ans : voir, en quelque sorte, à travers les tissus pour opérer avec une précision accrue.
Nos premiers résultats sont extrêmement encourageants.
Vers des robots chirurgicaux autonomes ?
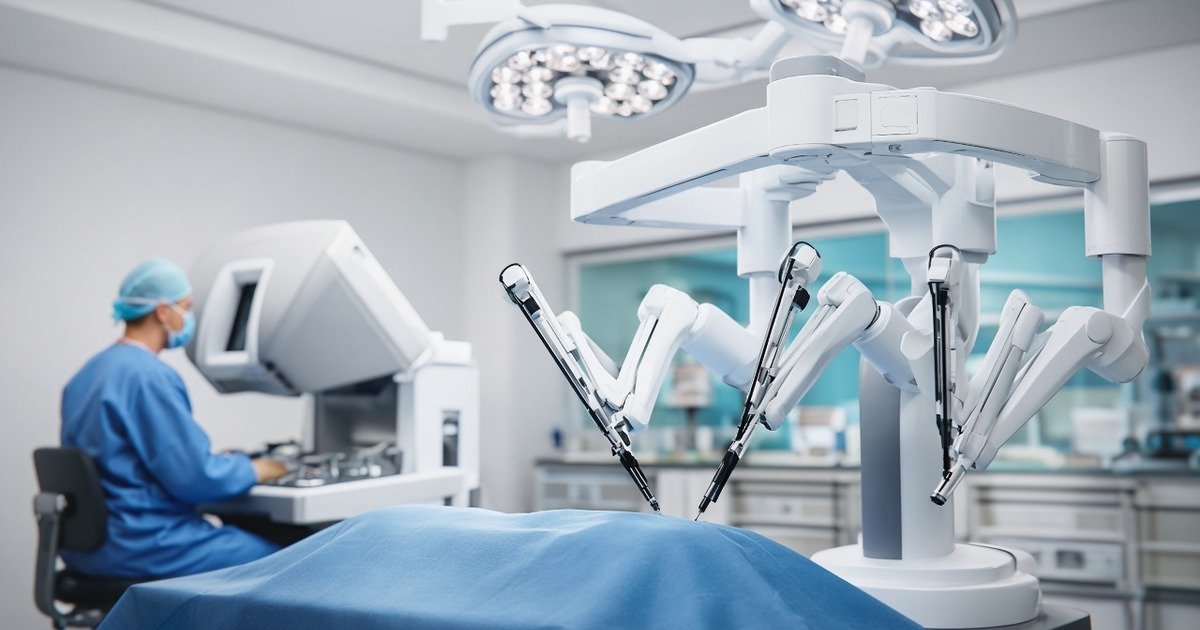
TES : Aujourd’hui, les robots chirurgicaux fonctionnent principalement sous le contrôle direct du chirurgien. Dans vingt ans, celui-ci sera-t-il encore à la console ou deviendra-t-il superviseur de robots autonomes ? Et qui sera responsable en cas d’erreur ?
J. M. : Aujourd’hui, la plupart des robots chirurgicaux fonctionnent selon une relation dite « maître-esclave ».
Le chirurgien commande les instruments et le système informatique optimise ses gestes, notamment en filtrant les tremblements et en améliorant la précision des mouvements.
La technologie est extraordinaire, mais le robot ne décide pas lui-même de l’intervention.
Nous entrons progressivement dans une nouvelle phase, celle de la robotique semi-autonome.
Certaines tâches simples et répétitives, comme une suture, pourront être réalisées automatiquement, une fois leurs paramètres définis par le chirurgien.
À plus long terme, l’intelligence artificielle pourra apprendre à partir de très grandes quantités de vidéos chirurgicales et de données anatomiques.
Mais il faut distinguer les possibilités technologiques de leur application réelle chez les patients.
Lorsque Elon Musk affirme que toute la chirurgie sera prochainement réalisée automatiquement par des robots, je pense qu’il sous-estime considérablement la complexité du geste chirurgical et des régulations qui le régissent.
Une intervention chirurgicale n’est jamais totalement prévisible.
Chaque patient est différent, chaque maladie présente des particularités, et des situations inattendues peuvent survenir à tout moment.
Je ne crois donc pas à une généralisation de la chirurgie entièrement autonome dans les vingt prochaines années.
Nous progresserons par étapes, en validant chaque innovation avec une extrême rigueur.
J’ai toujours pensé que la chirurgie avait besoin de deux catégories de praticiens : des innovateurs, capables d’imaginer des approches audacieuses, et des chirurgiens plus conservateurs, indispensables pour évaluer les risques et accompagner prudemment leur adoption.
L’innovation est essentielle, mais la sécurité du patient doit toujours rester prioritaire.
TES : La question de la responsabilité demeure donc fondamentale ?
J. M. : Absolument. Deux interventions portant sur le même organe peuvent être très différentes.
Pour qu’un système autonome puisse réagir correctement à toutes les situations, il faut disposer d’immenses quantités de données couvrant la diversité des anatomies, des pathologies et des complications possibles.
Ces données devraient également être annotées et validées par les meilleurs spécialistes.
C’est un défi scientifique, médical et réglementaire considérable.
Kawasaki et l’IRCAD : s’associer à un partenaire industriel de premier plan
TES : Kawasaki vient d’ouvrir son centre européen à l’IRCAD. Vous affirmez souvent qu’en matière de robotique, il faut « se marier avec un géant ». Pourquoi ?
J. M. : Dans la recherche médicale, il ne suffit pas d’inventer une technologie remarquable. Il faut aussi pouvoir la développer, la certifier, la fabriquer et la commercialiser.
Cela demande des moyens considérables.
En robotique chirurgicale, les investissements peuvent atteindre plusieurs centaines de millions, voire plusieurs milliards d’euros.
À l’IRCAD, nous sommes capables de concevoir des prototypes et de développer des technologies innovantes. Mais pour passer à une utilisation industrielle et clinique à grande échelle, il faut s’appuyer sur des partenaires possédant les compétences et les ressources nécessaires.
C’est ce que j’appelle « se marier avec un géant ».
Chacun doit exercer son métier : aux chercheurs l’innovation, aux industriels le développement, la production et la diffusion.
Notre collaboration avec Kawasaki illustre parfaitement cette démarche.
Cette entreprise possède une expérience exceptionnelle dans le domaine de la robotique industrielle. Ses technologies ont joué un rôle majeur dans l’automatisation de nombreuses usines, notamment dans l’industrie automobile.
Aujourd’hui, elle dispose d’un savoir-faire qui peut contribuer à transformer la robotique médicale.
Nous avons développé une relation de confiance avec ses dirigeants, fondée sur une vision commune de l’innovation.
Pour moi, travailler avec des partenaires de cette qualité est une chance extraordinaire.
L’IRCAD : former les chirurgiens du monde entier
TES : La formation constitue également l’une des grandes missions de l’IRCAD. Quelle est aujourd’hui l’ampleur de son activité internationale ?
J. M. : Lorsque nous avons créé l’IRCAD en 1994, nous formions environ 200 chirurgiens par an, principalement en chirurgie digestive.
Depuis, nous avons progressivement étendu notre activité à l’ensemble des spécialités chirurgicales.
En 2025, nous avons formé plus de 13 000 chirurgiens issus de 150 pays, dont environ 7 000 en présentiel et 6 000 à distance.
Strasbourg est ainsi devenu l’un des plus grands centres internationaux de formation en chirurgie mini-invasive et robotique.
Nous avons également créé, en 2000, WebSurg, une université virtuelle consacrée à l’enseignement chirurgical, accessible gratuitement et disponible en plusieurs langues.
Elle rassemble aujourd’hui environ 600 000 membres à travers le monde.
La gratuité constitue l’un de ses principaux atouts : elle permet de diffuser les connaissances chirurgicales bien au-delà des frontières géographiques et économiques.
Notre développement s’est ensuite poursuivi à l’international, avec la création de Centres de formation à Taïwan, au Brésil, au Liban, au Rwanda, en Inde, en Chine et, plus récemment, à Charlotte, aux États-Unis.
Chaque implantation répond à une même ambition : rapprocher la formation chirurgicale des professionnels de santé et favoriser l’accès aux technologies les plus avancées.
Le Rwanda illustre particulièrement cette volonté de développer l’excellence chirurgicale en Afrique, avec le soutien des autorités nationales.
Aux États-Unis, notre implantation à Charlotte témoigne également de la reconnaissance internationale acquise par l’IRCAD.
Ce réseau mondial repose sur un modèle associant recherche académique, formation médicale et partenariats industriels.
Sans ces collaborations, il serait impossible de disposer des infrastructures, des robots et des équipements nécessaires pour accompagner l’évolution rapide des technologies chirurgicales.
Hôpital public : comment concilier innovation et accès aux soins ?
TES : Quel regard portez-vous sur l’hôpital public français ? Comment concilier l’excellence technologique avec un accès aux soins pour tous ? Et quels conseils donneriez-vous aux candidats à l’élection présidentielle de 2027 ?
J. M. : J’ai profondément aimé l’hôpital public. Pendant longtemps, devenir professeur des universités et praticien hospitalier représentait pour nous un véritable accomplissement.
J’ai connu une époque où les établissements disposaient davantage de moyens pour développer leurs projets.
Aujourd’hui, la situation financière est beaucoup plus difficile. Les ressources sont limitées et les choix d’investissement deviennent de plus en plus complexes.
Or, les nouvelles technologies chirurgicales nécessitent des équipements coûteux.
Dans notre hôpital universitaire, nous disposons de deux robots chirurgicaux, tandis que certains grands groupes hospitaliers américains peuvent en compter plusieurs dizaines.
Cette différence de moyens pose une question fondamentale : comment garantir à tous les patients un accès équitable aux innovations ?
Il faut donc faire des choix politiques et définir clairement les priorités.
Pour ma part, je considère que la santé devrait occuper une place beaucoup plus importante dans les décisions d’investissement public.
TES : Peut-on néanmoins imaginer que ces technologies, malgré leurs coûts initiaux, contribuent à réduire les dépenses de santé ?
J. M. : Absolument. Il faut regarder au-delà du coût d’acquisition des équipements.
En chirurgie, ce qui coûte extrêmement cher, ce sont notamment les complications.
Une complication peut entraîner une nouvelle intervention, prolonger l’hospitalisation, nécessiter des soins supplémentaires et parfois empêcher durablement le patient de reprendre son activité professionnelle.
Si une technologie permet d’éviter ces complications, son bénéfice médical et économique devient considérable.
Il existe aussi un autre domaine essentiel : la pertinence de l’indication chirurgicale.
On peut réaliser une intervention techniquement parfaite et obtenir malgré tout un mauvais résultat si la stratégie thérapeutique initiale n’était pas la bonne.
L’intelligence artificielle pourrait jouer un rôle majeur dans ce domaine.
En intégrant les recommandations internationales, les données médicales et les caractéristiques propres à chaque patient, elle pourra aider les équipes à identifier les stratégies thérapeutiques les plus adaptées.
Nous pourrons ainsi améliorer la qualité des décisions médicales et éviter certaines interventions inutiles ou inappropriées.
C’est une perspective majeure, à la fois pour les patients et pour les systèmes de santé.
Enfin, dans un contexte de contraintes budgétaires, il me paraît essentiel de renforcer les collaborations entre le secteur public, la recherche et les industriels.
L’indépendance scientifique doit naturellement être préservée, mais les partenariats sont devenus indispensables pour poursuivre l’innovation.
Ce modèle repose sur la confiance, la transparence et une vision partagée à long terme.
C’est cette philosophie qui nous a permis de développer l’IRCAD depuis plus de trente ans.
Propos recueillis par The European Scientist.
Cet entretien a été repris par la revue polonaise Wszystko co najważniejsze : « Sztuczna inteligencja całkowicie zmienia chirurgię ».
À lire également
- « La santé fait face à une quadruple mutation » François Braun (Entretien)
- L’Europe mise sur l’IA pour soigner les cœurs : le réseau CHAIN entre en scène
- France : le Centre Léon Bérard de Lyon acquiert NaviFUS et passe un nouveau cap dans le traitement des tumeurs cérébrales
- Le visage à l’ère de la convergence de la chirurgie esthétique, des neurosciences et de l’IA
- L’intelligence artificielle au chevet de la médecine
Vos réactions